Ik heb dit topic effe gevolgd, en om terug te komen op het uitlopen van onder druk staande cylinders...
Met meervoudige plunjerkleppen moet dit makkelijk te voorkomen zijn.
Cylinder loopt snel naar 1ste positie
Luchtaanvoer dicht > afblazen > met lagere druk verder via een ander reduceerventiel.
zo'n klep ziet er ong. zo uit:
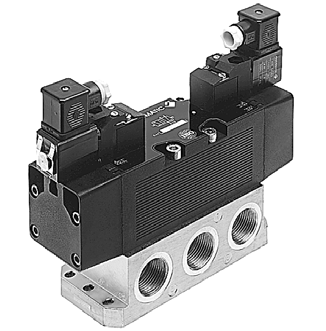
Tis maar een idee.
SparkyGSX
Een manager is iemand die denkt dat negen vrouwen in één maand een kind kunnen maken
@Kareltje: dat was ook ongeveer wat ik in gedachten had. Je kunt daar natuurlijk speciale ventielen voor gebruiken, maar het kan ook met normale ventielen (2 losse dan) met de juiste aansturing.
@Fredjuhh: gelukkig dan ben ik niet de enige die het verband niet snapte...
@kareltje: de bedoeling was dat e.e.a. sneller zou gaan. Dat lukt niet met zulk soort ventielen, die schakelen onwaarschijnlijk traag. Het "afblaasidee" is wel prima, maar ik zou dan wel met bv MAC ventielen werken.
@GJ: Die foto is ook niet om exact de juiste klep weer te geven, maar meer om een indruk te geven van, wat ik bedoel.Een zelfde soort systeem heb ik op een (bewo)zaagautomaat gezien.
Het positioneren was nog mechanisch, maar ingesteld, kwam door een druk op de knop, de zaag snel naar beneden tot nét boven het werkstuk, en toen langzaam zagen (metaal)
Edit: Ik zit er ver naast, die bewo werkte met een heel ander systeem
een combinatie van pneumatica en hydraulica.
[Bericht gewijzigd door Kareltje op (15%)]
whistler
sommige dames houden niet van mannen met witte sokken.
@Fredjuhh : try 2
Stap 1:
(In dit geval) 3 dozen worden met enige tussenruimte op de vangplaat opgevangen

Stap 2:
Als alle 3 de dozen op de vangplaat zijn zal Cilinder 1 worden geactiveerd:

Stap 3:
De robot plaatst de plaat daar waar de dozen uiteindelijk moeten komen en activeerd cilinder 2 die die dozen van de plaat af duwt

Note: de Cilinders in de tekeningen kunnen natuurlijk ook servo's of iets anders zijn.
[Bericht gewijzigd door whistler op (13%)]
Op 27 september 2010 20:33:42 schreef Kareltje:
Edit: Ik zit er ver naast, die bewo werkte met een heel ander systeem
een combinatie van pneumatica en hydraulica.
Dat is redelijk ouderwets  Cilinders met aan een kant hydrauliek vloeistof voor het positioneren en aan de andere kant lucht voor de beweging. Wekt top totdat er een belletje lucht in de hydrauliekvloeistof komt. En dat gebeurt na verloop van tijd altijd. Positioneert goed maar niet supersnel. Wel erg leuke systemen mee gezien.
Dat is redelijk ouderwets
Ik draai ook al wat jaartjes mee 
Maar hoe werken die snelle tochtdeuren in die grote fabriekshallen?
Ze komen met een rotgang naar beneden, en remmen op het laatste moment zo sterk af, dat je er gewoon onder kunt staan?
Is zo'n systeem misschien bruikbaar voor TS ?
Dat zijn gewone motoren.
Denk erom dan TS een probleem heeft gegeven zonder gemakkelijke oplossing. Hij wil:
1) sneller
2) geen dozen slopen
Kennelijk gaan de dozen stuk als de grijper te snel sluit. Dan kun je zorgen dat je minder snel gaat of een anders snelheidsprofiel gebruiken. Met de relatief korte slagen van een dozengrijper kost het remmen en op lage snelheid verder lopen al snel heel veel extra tijd. Met dit soort machines is het al snel de kunst om per stap tien- of honderdtallen milliseconden te winnen. Per machinenslag gaat het dan uiteindelijk pas wat zichtbaars opleveren, voor een hele pallet zijn seconden vaak al een hele winst.
We praten dus niet in minuten. En om dan werkelijk iets reproduceerbaars is echt niet eenvoudig, zeker met tegengestelde eisen. Bijkomend probleem is het genruik van lucht. Met een servo as kun je vaak net wat sneller werken.
SparkyGSX
Een manager is iemand die denkt dat negen vrouwen in één maand een kind kunnen maken
@GJ_: luchtbellen in het hydraulische olie moet je af kunnen scheiden, lijkt me, tenzij die luchtbellen altijd in de cilinder of de leidingen komen. Als je aansluiting op het hoogste punt van de cilinder zet, en de afscheider er dicht bij, lijkt het me niet zo'n probleem, toch?
@whistler: nu ben je een heel ander systeem aan het ontwerpen, ik betwijfel of dat handig is voor de TS. Daarbij gaat het natuurlijk mis als de dozen smaller zijn dan in jouw voorbeeld; dan kan de plaat op cilinder 2 er niet meer tussendoor. Je kunt de plaat ook maar beperkt kleiner maken, anders zou je bij grote dozen de laatste niet meer raken. De enige werkbare oplossing die ik daar voor zie, is een soort vorkconstructie gebruiken, waarbij de aandrukplaten dus altijd langs elkaar kunnen, of het aantal dozen veranderen zodat het altijd past.
EDIT: Overigens heb ik nog wel een andere oplossing gezien, waarbij de dozen op een gladde band wordt gezet, zodat je cilinder 1 met die aandrukplaat kunt laten vervallen. De band draait dan om alle dozen tegen elkaar te drukken. Nog een ander alternatief kan natuurlijk zijn om cilinder 1 terug te trekken voordat je cilinder 2 aan laat drukken, met het risico dat de dozen bij het aandrukken niet strak tegen elkaar blijven staan.
[Bericht gewijzigd door SparkyGSX op (21%)]
Op 27 september 2010 20:01:09 schreef --pino--:
Hoe vaak word er gewisseld van formaat dozen?
1x per week? => mechanisch met de hand verstelbaar maken met een kort klemcilindertje
1x per uur? => afhankelijk van het aantal verschillende formaten van doos; Festo heeft bijvoorbeeld positioneer oplossingen waarbij je een cilinder in verschillende posities kan doen stoppen, of anders een servo (met rem)
Op 28 september 2010 18:42:32 schreef SparkyGSX:
@GJ_: luchtbellen in het hydraulische olie moet je af kunnen scheiden, lijkt me, tenzij die luchtbellen altijd in de cilinder of de leidingen komen. Als je aansluiting op het hoogste punt van de cilinder zet, en de afscheider er dicht bij, lijkt het me niet zo'n probleem, toch?...
Voor dit soort systemen is dit een eeuwig probleem. De cilinders verouderen en de lucht staat onder druk. Luchtbellen zijn na verloop van tijd dus een onvermijdelijk probleem. Ik heb het ondanks de problemen altijd leuke systemen gevonden.
Op 28 september 2010 19:14:10 schreef --pino--:..of anders een servo (met rem)
Een rem is in deze toepassing nutteloos, daar gaat die servo niet harder van remmen. Bovendien is bij de meeste servo's de rem een echte parkeerrem: één keer de rem erop tijdens het bewegen en hij is stuk.
Probleem met een servo is dat dit een stuk duurder is. En de klanten kijken te vaak naar de aanschafprijs in plaats van het TCO. En dus word er meestal niet naar de kosten van de (DURE!) lucht gekeken.
Op 28 september 2010 19:28:45 schreef GJ_:
[...]
Een rem is in deze toepassing nutteloos, daar gaat die servo niet harder van remmen.
Een rem om de doos geklemd te houden als de spanning van de servo onderbroken wordt. Uiteraard niet om te remmen, daarvoor zijn ze niet gemaakt.
ah, op die fiets. Met lucht moet in principe bij een normale stop ook de druk eraf, met een servo de spanning. Dan is een rem wel zo handig.
Bij ons op de zaak is een palletizer in gebruik met cilinder welke een slag maakt van max 10cm. De eerste 8 gaat die snel, de volgende 2 rustig. Hoe? Simpel, de uitgang van de cilinder smoren. Volle snelheid, uitgang vol open, trager: uitgang op bv 10%. Voordeel: drukkracht is instelbaar met je luchtdruk. de rem is gebouwd met een veer en een staafje, wanneer de staaf aan de veer trekt bediend deze een mechanisch ventiel welk de uitgang smoort.
De slag van 10cm is voldoende en je kan er bijna elke maat van doos mee pakken. De 'grijper' is verstelbaar gemaakt, je kan beide klemplaten verstellen dmv een gatenbalk. Dat is gewoon een koker waarin een buis zit met gaten erdoor. Met het versteken van een pen kan je een andere maat van doos pakken. Als je nu ipv die pen een cilinder met contact zou nemen kan je de zaak automatisch verstellen. Het kontakt moet er zijn omdat die cilinder na elke werkslag weer kan verschuiven en het kontakt dient de juiste stand te bevestigen.
SparkyGSX
Een manager is iemand die denkt dat negen vrouwen in één maand een kind kunnen maken
@GJ_: daar moet ik je toch even corrigeren; bij mijn weten is er nergens vastgelegd dat je de druk er af moet halen, in ieder geval niet bij een noodstop. Nu had je het wel over een normale stop, maar dan heb je natuurlijk ook geen doos om vast te houden, want dan heb je in principe alle tijd om die neer te zetten.
Bij een noodstop moet je zo snel als mogelijk voor een veilige situatie zorgen; vooral als je een zware doos vast hebt, is het weghalen van de druk, en daarmee laten vallen van de doos, niet perse de meest veilige situatie.
Wat ik zelf wel eens heb gedaan in een dergelijke situatie, is een ventiel toepassen met een gesloten middenstand. Bij een noodstop valt de voeding weg, en daarmee sluit het ventiel, waarbij de lucht in de cilinder opgesloten wordt. Dit kun je natuurlijk niet eindeloos volhouden, want uiteindelijk zal elk systeem lekken en zal de doos dus vallen.
@Appel: je kunt het smoren natuurlijk met een mechanische klep doen, maar ook elektronisch, in combinatie met een sensor waarmee je het naderen van de doos kunt waarnemen. In beide gevallen heb je nog een probleem: als de leeglopende kamer van de cilinder bijna drukloos is, duurt het even voordat deze voldoende druk heeft opgebouwd om een redelijke remkracht te kunnen leveren. Hoe lang dit duurt, is afhankelijk van de grootte van de kamer, en dus van de positie van de zuiger. Het is dus erg moeilijk om een systeem te maken dat over het hele bereik van de cilinder naar behoren presteert.
In de richtlijn staat sowieso maar amper iets over een noodstop, en al helemaal niks concreets. Een normale stop daarentegen staat wel uitgebreid beschreven. En daar staat dat je in beginsel van alle actuatoren de energievoorziening moet afhalen, inclusief de lucht dus.
machinerichtlijn, bijlage I:
1.2.4.1. Normale stopzetting
Een machine moet zijn voorzien van een bedieningsorgaan waarmee zij op veilige wijze volledig kan worden stopgezet....
Wanneer de machine of de gevaarlijke functies ervan tot stilstand zijn gekomen, moet de energievoorziening van de betrokken aandrijvingen worden onderbroken.
Dat geld ook voor lucht. De door jou beschreven methode zal met een 5/3 en een snelontluchtventiel ervoor ook voldoen.
whistler
sommige dames houden niet van mannen met witte sokken.
oke Mr moderator: je hebt gelijk, ik had het de eerste posting eerst moeten lezen, sorry!
ps: de Cilinders in mijn tekening kunnen natuurlijk ook servo's of iets anders zijn. Ik zal dat er nog even bijzetten
[Bericht gewijzigd door whistler op (40%)]
SparkyGSX
Een manager is iemand die denkt dat negen vrouwen in één maand een kind kunnen maken
Het is volkomen mogelijk dat de oplossing met een combinatie van pneumatiek en hydrauliek een haalbare en misschien wel de beste oplossing is voor de TS, dus in zoverre vind ik het een toelaatbare afdwaling.
Aangezien de TS een machine bouwt, zijn de machinerichtlijnen ook wel relevant, lijkt me zo.
Het probleem van de TS lijkt me op zich duidelijk; er worden dozen opgepakt, en dat moet met beleid gebeuren, maar het moet ook sneller. De vraag van de TS is wat daar mogelijke oplossingen voor zijn, en de voors en tegens van die oplossingen.
Het is aan de TS om dat proces een beetje te sturen, door in te gaan op de voorgestelde oplossingen, en te beargumenteren waarom een bepaalde oplossing wel of niet toepasbaar zou kunnen zijn.
Ik denk dat een oplossing met een extra sensor en een snel ventiel relatief eenvoudig zal zijn, en, mits goed uitgevoerd, het gewenste effect zal hebben.
Huh? De enige die off topic gaat ben je zelf. Deze discussie gaat hier niet verder gevoerd worden!
Ik zal de opdrachtomschrijving nog een keer goed uitleggen.
De situatie is als volgt:
Er is een pickpoint waardat de dozen aankomen. Verder staat er een pallet ergens. De dozen moeten op de pallet komen. Nu wordt de grijper boven de dozen gezet en moet de cilinder een hele slag maken om de dozen te klemmen. Dit gebeurd met een gereduceerde snelheid. Er zit een wachttijd ingebouwd en er wordt van uitgegaan dat na de wachttijd de doos voldoende geklemd is om op te pakken. Bij het wegzetten is het niet echt een probleem want dan kan de cilinder met volle snelheid uit om de doos los te laten.
Oplossing:
Er moet iets komen waarmee ik dus de verschillende afmetingen dozen zo snel mogelijk kan klemmen. Dus de cilinder moet het eerste stuk snel en een stukje voor de doos moet de cilinder met een gereduceerde snelheid de doos klemmen. Uitgaande slag is niet belangrijk.
Hydraulische systemen kunnen niet gebruikt worden in mijn systeem.
Hola, die wachttijd moet je eerst kwijtmaken voor je verder kunt. Daar moet zondermeer eerst een sensor voor komen. En dan kun je gaan experimenteren met een extra sensor voor een lage snelheid oid.
Overigens is een puur mechanische methode ook het overwegen waard. Met een draaicilinder/trek-duwstang kun je in je beweging een sinus brengen die bij kleine dozen/volle slag op het laatste deel van de slag een veel lagere snelheid heeft.
[Bericht gewijzigd door GJ_ op (38%)]
Die wachttijd wist ik al dat ik die eruit moest halen. Maar is dan het beste om een sensor te gebruiken om de doos te detecteren en dan pas langzamer te gaan? Of is er iets waarmee ik posities kan inprogrammeren? Dan kan ik er ook voor zorgen dat de cilinder voordat deze naar de dozen toe gaat al een stukje dicht zit waardoor de cilinder niet heel de slag meer hoeft te maken. Want als ik de afmeting van de doos weet kan ik misschien eerst programmeren dat de cilinder snel naar de doos toe gaat en dan het laatste stukje langzaam. Het is maar een idee.
[Bericht gewijzigd door Guus Berens op (18%)]
R-Tronic
Easy come, easy go.
Waarom niet een signaalgever die altijd 2 a 3 cm voor de doos zit?
Zodra de cylinderstang de signaalgever aantikt, schakel je met een ventiel om van bijvoorbeeld 10 bar naar 3 bar.
Schema heb ik wel, moet ik alleen ff inscannen.
Als je dat wilt, ff mailen.
En die gebufferde cylinders werken leuk, echter persoonlijk heb ik slechte ervaring ermee.
Beter is om een smoorventiel ertussen te doen.
Altijd afvoersmoring, wil je daar meer over weten, moet je ff mailen, gaat niet echt over electronica hé...
Succes.
Ps: mail onder KLIK
Ik moet ook iets hebben om te kijken wanneer een doos voldoende geklemd is.
Ik ben op zoek naar een sensor die schakelt bij een bepaalde druk van de cilinder. Dus dat je van te voren in kan stellen bij welke druk de doos voldoende geklemd is en dat als deze druk behaald is de sensor een signaal afgeeft.
Ik krijg het niet gevonden. Hebben jullie nog ideeen?
Alvast bedankt
R-Tronic
Easy come, easy go.
Dat kan niet met een drukschakelaar.
Wij gebruiken deze soort in onze fabriek als vacuumschakelaars.
Je kunt ook een Cylinder nemen met een wegopnemer ernaast. Vergeet dat maar...
Cylinder "in" is dan 0 MM.
Cylinder "uit" b.v.: 500 MM
Je kunt dan m.b.v. besturing een punt ingeven hoe groot je doos is.
Nu zal ik eerst mijn boek erbij moeten halen, maar volgens mij loopt de luchtdruk niet op als de cylinder ergens tegenaan loopt.
10 Bar zal nooit 15 bar worden.
Daarom kun je niet meten of je doos geklemd wordt door hogere druk.
Wel kun je een zuignap integreren aan je zuigerstang die op het moment dat de doos geraakt wordt, vacuum zuigt. (Dit kan met een venturi)
Als er vacuum is, kun je dit meten met de drukschakelaar en die geeft een signaal door naar je besturing.
Edit: Zie venturi-effect
Edit2:
Wat ook nog zou kunnen is een halfweg reedcontact.
Reed 1 : Cylinder is in.
Reed 2 : Cylinder op afrem positie.
Reed 3 : Cylinder is uit.
Met behulp van je besturing kun je een ventiel schakelen die schakelt tussen volle snelheid en lage snelheid.
Overigens is de juiste manier om snelheid te regelen een snelheidsregelventiel, niet de druk verlagen.
Anders heeft je cylinder misschien niet genoeg kracht om de doos vast te houden.
Verder kun je nog steeds het vacuum gebruiken voor verificatie van klemmen doos.
Hoop dat je er iets aan hebt. Gegroet.
Nog maar een edit:
Een vacuumschakelaar hoeft niet per se digitaal te zijn, ze zijn er ook analoog. Digitaal geniet voorkeur, dat wel.
Een venturi is een aluminium blokje met een paar gaten, gestuurd door perslucht, stelt niks voor. Weet niet hoe duur zo'n ding is...